İçindekiler
Robot denildiğinde zihnimizde genellikle metal kollar, dişliler ve belirgin eklemler canlanır. Yumuşak robotik ise bu görüntüyü tersine çevirerek silikon, elastomer ve kumaş gibi esneyebilen malzemelerden robotlar üretir. Böylece makineler yalnızca hareket etmekle kalmaz; kıvrılabilir, sıkışabilir ve hassas nesnelere zarar vermeden dokunabilir. ``
Rijit eklemler neden terk ediliyor?
Geleneksel robotlarda hareket, motorların döndürdüğü rijit bağlantılar ve eklemler üzerinden gerçekleşir. Bu yapı otomobil fabrikası gibi kontrollü ortamlarda yüksek hız ve hassasiyet sağlar. Ancak robot bir insanla temas edecek, düzensiz bir zeminde ilerleyecek veya çilek tutacaksa sertlik dezavantaja dönüşebilir.
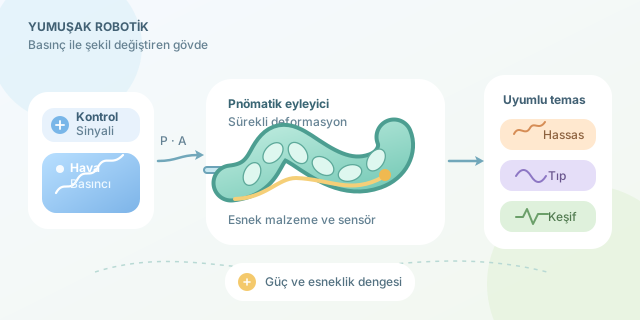
Yumuşak robotlar, doğadaki kasları ve dokuları taklit eder. Bir fil hortumu yüzlerce ayrı metal ekleme sahip değildir; malzemesinin sürekli biçimde değişmesi sayesinde bükülür. Bu yaklaşım sürekli deformasyon olarak adlandırılır. Robotun hareketi tek bir menteşede değil, gövdesinin tamamına dağılır.
| Özellik | Rijit robot | Yumuşak robot |
|---|---|---|
| Malzeme | Metal, sert plastik | Silikon, elastomer, tekstil |
| Hareket | Belirli eklemler boyunca | Gövdeye yayılmış deformasyon |
| Hassasiyet | Çok yüksek | Modellemeye bağlı |
| Temas güvenliği | Ek önlem gerektirir | Doğal olarak daha uyumludur |
| Taşıma kapasitesi | Genellikle yüksek | Genellikle daha düşük |
Esnekliğin arkasındaki fizik
Bir elastik malzemenin temel davranışı basitleştirilmiş Hooke yasasıyla açıklanabilir:
\[\sigma = E\varepsilon\]Burada $\sigma$ gerilmeyi, $\varepsilon$ şekil değiştirme oranını ve $E$ Young modülünü temsil eder. Young modülü küçüldükçe malzeme daha kolay esner. Çelik yaklaşık $200\,GPa$ mertebesindeyken bazı silikon elastomerler $MPa$ düzeyindedir. Aradaki dev fark, silikon bir robot kolun neden adeta makarna gibi bükülebildiğini açıklar.
Fakat büyük deformasyonlarda Hooke yasası tek başına yeterli değildir. Yumuşak robotların bilgisayar modellerinde hiperelastik malzeme denklemleri ve sonlu elemanlar analizi kullanılır. Başka bir deyişle, robotun nereye kıvrılacağını hesaplamak metal bir kolun açısını bulmaktan daha zahmetlidir.
Hareket nasıl üretiliyor?
En yaygın yöntemlerden biri pnömatik eyleyicilerdir. Silikon gövde içindeki odacıklara hava basıldığında bir taraf diğerinden fazla genişler ve parça bükülür. Hidrolik sıvılar, şekil hafızalı alaşımlar, elektroaktif polimerler ve çekme kabloları da kullanılabilir.
Basıncın oluşturduğu yaklaşık kuvvet şu ilişkiyle düşünülebilir:
\[F = P \cdot A\]$P$ iç basınç, $A$ ise basıncın etkilediği alandır. Alan veya basınç arttıkça kuvvet büyür; ancak fazla basınç robotu güçlü bir balon gibi patlatabilir. Mühendisliğin eğlenceli kısmı tam da güç ile esneklik arasındaki bu dengedir.
Aşağıdaki Python kodu, basınç arttıkça ideal bir eyleyicinin kuvvetini hesaplar:
areas = 0.0008  # Etkin yüzey alanı: metrekare
pressures = [20_000, 40_000, 60_000, 80_000]  # Pascal

for pressure in pressures:
    force = pressure * areas
    print(f"{pressure / 1000:.0f} kPa -> {force:.1f} N")
Bu basit model kayıpları ve malzeme doğrusal olmayanlığını hesaba katmaz; yine de eyleyici boyutlandırmasının ilk adımını gösterir.
Nerelerde kullanılıyor?
Yumuşak tutucular gıda sektöründe domates, yumurta ve meyve toplayabilir. Tıp alanında vücuda uyum sağlayan rehabilitasyon eldivenleri ve minimal invaziv cerrahi araçları geliştirilmektedir. Arama-kurtarma robotları ise dar boşluklardan geçmek için gövdelerini sıkıştırabilir.
Elbette teknoloji kusursuz değildir. Esnek malzemeler zamanla yorulabilir, delinmeler oluşabilir ve konum kontrolü zorlaşabilir. Buna rağmen sensörlerin doğrudan malzemeye gömülmesi ve kendi kendini onaran polimerlerin gelişmesi önemli ilerlemeler vadediyor. Geleceğin robotu muhtemelen yalnızca daha zeki değil, aynı zamanda daha yumuşak olacak.
Yorumlar