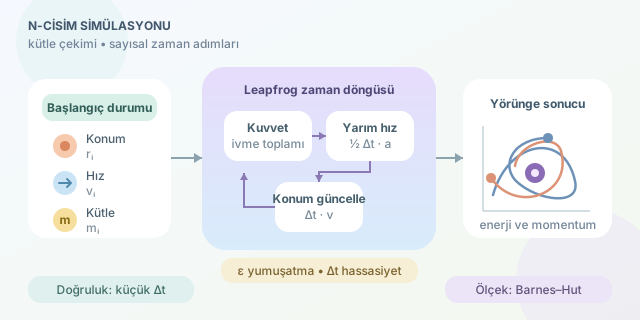
Gökyüzündeki hareketler ilk bakışta kusursuz bir saat mekanizması gibi görünür. Ancak sisteme üçüncü bir gök cismi eklendiğinde işler hızla kozmik bir bilardo masasına dönüşür! N-cisim problemi; yıldızların, gezegenlerin veya galaksilerin karşılıklı kütle çekimi altında nasıl hareket ettiğini bulmayı amaçlar. Genel bir analitik çözümü bulunmadığından bilgisayarlarla küçük zaman adımları hâlinde yaklaşık sonuçlar hesaplarız.
``
Newton’dan simülasyona
İki cismin arasındaki çekim kuvveti Newton yasasıyla hesaplanır:
\[F = G\frac{m_1m_2}{r^2}\]Burada $G$ kütle çekim sabiti, $m_1$ ve $m_2$ kütleler, $r$ ise cisimler arasındaki uzaklıktır. Fakat yönü de hesaba katmak için vektörel ifadeye ihtiyacımız vardır. $i$ cisminin $j$ nedeniyle kazandığı ivme şöyledir:
\[\vec{a}_{ij}=Gm_j\frac{\vec{r}_j-\vec{r}_i}{(\vert \vec{r}_j-\vec{r}_i\vert ^2+\epsilon^2)^{3/2}}\]Toplam ivme, diğer bütün cisimlerin katkılarının toplamıdır:
\[\vec{a}_i=\sum_{j\ne i}\vec{a}_{ij}\]Formüldeki $\epsilon$, iki cisim aşırı yaklaştığında ivmenin sonsuza gitmesini engelleyen yumuşatma parametresidir. Bu değer fiziksel bir yasa değil, sayısal simülasyonu kararlı tutan küçük bir emniyet yastığıdır.
| Kavram | Fiziksel anlamı | Simülasyondaki görevi |
|---|---|---|
| Konum | Cismin uzaydaki yeri | Uzaklık ve yön hesabı |
| Hız | Konumun değişim oranı | Yeni konumu belirleme |
| İvme | Hızın değişim oranı | Kütle çekimini uygulama |
| Zaman adımı | İki hesap arasındaki süre | Hassasiyet ve performans dengesi |
| Yumuşatma | Yakın geçiş düzeltmesi | Sayısal patlamayı önleme |
Neden adım adım hesaplıyoruz?
İvme sürekli değiştiği için gelecekteki konumu tek hamlede bulamayız. Zamanı $\Delta t$ büyüklüğünde dilimlere ayırır, her dilimde ivme, hız ve konumu güncelleriz. Basit Euler yöntemi kolaydır fakat uzun simülasyonlarda enerji hatası biriktirir. Leapfrog yöntemi ise hız ve konumu birbirinin arasına yerleştirerek daha kararlı sonuç verir.
| Yöntem | Kolaylık | Kararlılık | Tipik kullanım |
|---|---|---|---|
| Euler | Yüksek | Düşük | Eğitim ve hızlı prototip |
| Leapfrog | Orta | Yüksek | Yörünge simülasyonları |
| Runge-Kutta 4 | Orta | Yüksek | Hassas kısa süreli hesaplar |
Python ile temel uygulama
Aşağıdaki kod, iki boyutlu bir sistemde bütün cisimlerin ivmelerini hesaplar ve Leapfrog adımı uygular:
import numpy as np

G = 1.0
EPS = 0.01
DT = 0.001

def accelerations(pos, mass):
    n = len(mass)
    acc = np.zeros_like(pos)

    for i in range(n):
        for j in range(n):
            if i == j:
                continue

            delta = pos[j] - pos[i]
            distance2 = np.dot(delta, delta) + EPS**2
            acc[i] += G * mass[j] * delta / distance2**1.5

    return acc

def leapfrog_step(pos, vel, mass):
    # Hızı yarım adım ilerlet.
    acc = accelerations(pos, mass)
    vel += 0.5 * DT * acc

    # Yeni hızla konumu tam adım ilerlet.
    pos += DT * vel

    # Yeni konumdaki ivmeyle hız adımını tamamla.
    acc = accelerations(pos, mass)
    vel += 0.5 * DT * acc
    return pos, vel

mass = np.array([1000.0, 1.0, 0.5])
pos = np.array([[0.0, 0.0], [1.0, 0.0], [-1.5, 0.0]])
vel = np.array([[0.0, 0.0], [0.0, 31.6], [0.0, -25.8]])

for _ in range(10000):
    pos, vel = leapfrog_step(pos, vel, mass)
İç içe döngüler nedeniyle hesaplama maliyeti $O(N^2)$ olur: cisim sayısı iki katına çıktığında etkileşim sayısı yaklaşık dört kat artar. Binlerce cisim için Barnes–Hut algoritması, uzaktaki cisimleri gruplandırarak maliyeti yaklaşık $O(N\log N)$ seviyesine indirebilir.
Sonuçları değerlendirirken yalnızca güzel yörüngelere bakmak yeterli değildir. Toplam enerji ve momentum yaklaşık korunmalıdır. Enerji sürekli artıyor veya azalıyorsa zaman adımı fazla büyük olabilir. İşte N-cisim simülasyonunun temel sırrı budur: doğru fizik kadar, hatayı kontrol eden doğru sayısal yöntem de gerekir.
Yorumlar