İçindekiler
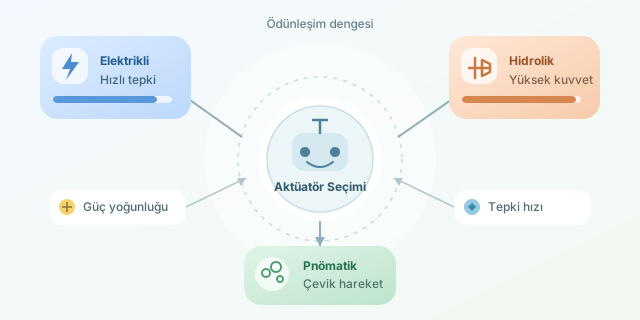
Bir robot kolunun otomobil kaldırmasını, paketleri milisaniyeler içinde ayırmasını veya yumurtayı kırmadan kavramasını sağlayan temel bileşen aktüatördür. Ancak elektrikli, hidrolik ve pnömatik aktüatörler arasında seçim yapmak yalnızca “hangisi daha güçlü?” sorusuna indirgenemez. Yüksek güç yoğunluğu çoğu zaman karmaşıklık, düşük hassasiyet veya gecikme getirirken hızlı tepki de kuvvet ve enerji verimliliğinden taviz isteyebilir.
``
Güç yoğunluğu ne anlatır?
Güç, doğrusal bir aktüatör için kuvvet ile hızın çarpımıdır:
\[P=Fv\]Döner sistemlerdeyse benzer ilişki $P=\tau\omega$ biçimindedir. Burada $\tau$ torku, $\omega$ açısal hızı gösterir. Güç yoğunluğu, aktüatörün kütlesine veya hacmine göre ne kadar güç ürettiğini ifade eder:
\[\rho_P=\frac{P}{m}\]Yüksek $\rho_P$, küçük ve hafif bir paketten büyük mekanik çıktı alınması demektir. Mobil robotlarda her gram önemli olduğundan bu ölçüt kritiktir. Fakat pompa, kompresör, valf ve sürücü gibi yardımcı donanımlar hesaba katılmazsa sonuç yanıltıcı olabilir. Hidrolik silindir tek başına hafif görünürken onu besleyen güç ünitesi küçük bir buzdolabı kadar olabilir.
Tepki hızı neden farklıdır?
Tepki hızı, komut verildikten sonra aktüatörün hedef kuvvet, hız veya konuma ne kadar çabuk ulaştığını anlatır. Yaklaşık yükselme süresi $t_r$, kontrol bant genişliğiyle ters ilişkilidir: bant genişliği arttıkça robot değişimlere daha hızlı cevap verir.
Elektrikli sistemlerde akım ve dolayısıyla tork çok hızlı değiştirilebilir. Hidrolikte sıvı düşük sıkıştırılabilirliğe sahip olsa da valf dinamikleri, hortum esnekliği ve akış gecikmeleri devreye girer. Pnömatikte havanın sıkışabilirliği sistemi adeta mekanik bir yay hâline getirir; hızlı hareket mümkündür, fakat hassas biçimde durmak daha zordur.
| Teknoloji | Güç yoğunluğu | Tepki ve kontrol | Başlıca bedel |
|---|---|---|---|
| Elektrikli | Orta-yüksek | Çok hızlı ve hassas | Redüktör ağırlığı, ısınma |
| Hidrolik | Çok yüksek | Hızlı, ancak altyapıya bağlı | Sızıntı, bakım, pompa |
| Pnömatik | Düşük-orta | Hızlı fakat esnek davranışlı | Düşük hassasiyet, kompresör kaybı |
Ödünleşimin gerçek yüzü
Elektrikli servo motorlar, hassas konum kontrolü ve yazılımla kolay entegrasyon konusunda yıldız oyuncudur. Buna karşılık düşük devirde yüksek tork gerektiğinde redüktör kullanılır. Redüktör torku artırırken boşluk, sürtünme ve darbe hassasiyeti ekler.
Hidrolik aktüatörler ağır yük, darbe dayanımı ve yüksek kuvvet gerektiren yürüyen makinelerde öne çıkar. Basınçla oluşan kuvvet $F=pA$ olduğundan piston alanı büyütülerek devasa kuvvetler elde edilebilir. Ancak yağ sıcaklığı değiştikçe viskozite ve kontrol davranışı da değişir.
Pnömatik sistemler basit aç-kapa hareketlerinde son derece çeviktir. Fabrikadaki iticiler ve hızlı tutucular bunun iyi örnekleridir. Yine de havayı sıkıştırmak enerji açısından pahalıdır; sessiz çalışan kompresör ise neredeyse mitolojik bir yaratıktır.
Basit bir seçim modeli
Aşağıdaki Python kodu, projedeki öncelikleri ağırlıklandırarak adayları karşılaştırır:
actuators = {
    'elektrikli': {'guc': 7, 'tepki': 9, 'hassasiyet': 10},
    'hidrolik':   {'guc': 10, 'tepki': 7, 'hassasiyet': 7},
    'pnomatik':   {'guc': 5, 'tepki': 8, 'hassasiyet': 4}
}

weights = {'guc': 0.45, 'tepki': 0.35, 'hassasiyet': 0.20}

scores = {
    name: sum(values[key] * weights[key] for key in weights)
    for name, values in actuators.items()
}

print(max(scores, key=scores.get), scores)
Kod, her teknolojiye verilen örnek puanları proje ağırlıklarıyla çarpar. Elbette gerçek seçimde maliyet, çalışma çevrimi, güvenlik, gürültü ve bakım da modele eklenmelidir.
Sonuç olarak tek bir “en iyi” aktüatör yoktur. Hassas ve dinamik robotlarda elektrikli, çok yüksek kuvvette hidrolik, hızlı ve basit tekrarlı işlerde pnömatik çözümler avantajlıdır. Doğru seçim, yalnızca aktüatörü değil bütün enerji ve kontrol zincirini tartmakla yapılır.
Yorumlar