İçindekiler
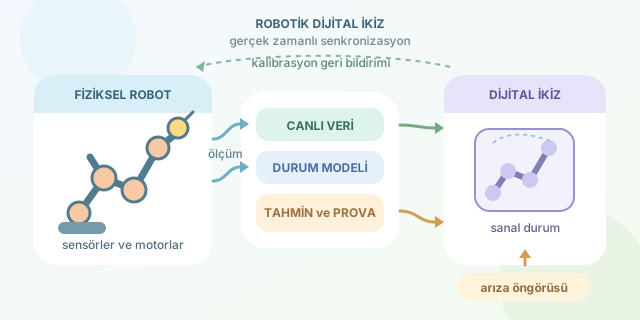
Bir robotun sanal ortamda yaşayan, onunla aynı sensör verilerini alan ve hareketlerini neredeyse eş zamanlı tekrarlayan bir kardeşi olduğunu düşünün. Robotik dijital ikiz tam olarak bunu yapar: Fiziksel robotun durumunu yazılım ortamında temsil eder, davranışını simüle eder ve gelecekte neler olabileceğini tahmin etmeye yardımcı olur. Böylece mühendisler gerçek robota zarar vermeden deney yapabilir, arızaları önceden fark edebilir ve kontrol algoritmalarını güvenle sınayabilir.
``
Dijital ikiz yalnızca üç boyutlu model değildir
Bir robot kolunun ekranda hareket eden 3B modeli dijital ikiz gibi görünebilir; ancak görsellik tek başına yeterli değildir. Gerçek bir dijital ikiz, fiziksel sistemle sürekli veri alışverişi yapan dinamik bir matematiksel modeldir.
Robotun eklem açıları, motor akımları, sıcaklığı, konumu ve sensör ölçümleri sanal modele aktarılır. Dijital ikiz de bu verileri kullanarak robotun mevcut durumunu hesaplar. Sistemin basitleştirilmiş durum modeli şöyle gösterilebilir:
\[x_{t+1} = f(x_t, u_t) + w_t\]Burada $x_t$ robotun o andaki durumunu, $u_t$ motorlara gönderilen kontrol komutlarını, $f$ robotun fiziksel davranış modelini ve $w_t$ modellenemeyen etkileri temsil eder. Sensör ölçümü ise genellikle şu şekilde ifade edilir:
\[y_t = h(x_t) + v_t\]Bu denklemde $y_t$ ölçülen veridir; $v_t$ ise sensör gürültüsüdür. Dijital ikizin görevi, kusurlu ölçümlerden mümkün olduğunca doğru bir sanal durum üretmektir.
Simülasyon ile dijital ikiz arasındaki fark
| Özellik | Klasik simülasyon | Robotik dijital ikiz |
|---|---|---|
| Veri kaynağı | Önceden tanımlanmış senaryo | Fiziksel robotun canlı verileri |
| Zaman ilişkisi | Çevrim dışı olabilir | Gerçek zamana yakın çalışır |
| Güncellenme | Genellikle manuel | Sürekli ve otomatik |
| Amaç | Tasarım ve genel test | İzleme, tahmin ve optimizasyon |
| Fiziksel sisteme etkisi | Çoğunlukla yoktur | Kontrol kararlarını besleyebilir |
Dolayısıyla her dijital ikiz bir simülasyon bileşeni içerir, fakat her simülasyon dijital ikiz değildir. Aradaki sihirli kelime senkronizasyondur.
Gerçek zamanlı çalışma nasıl sağlanır?
Fiziksel robot üzerindeki sensörler verileri ROS 2, MQTT, OPC UA veya özel ağ protokolleriyle ikiz modele gönderir. Simülasyon motoru gelen verileri işler ve sanal robotun durumunu günceller. Gecikme kritik bir metriktir:
\[L = t_{ikiz} - t_{fiziksel}\]$L$ büyüdükçe dijital ikiz geçmişi izleyen bir ekrana dönüşür. Kontrol amacıyla kullanılacak sistemlerde gecikmenin öngörülebilir ve yeterince düşük olması gerekir.
Aşağıdaki sade Python örneği, eklem verisini alan bir güncelleme döngüsünün temel fikrini gösterir:
import time

class DigitalTwin:
    def __init__(self):
        self.joint_positions = []

    def update(self, sensor_data):
        # Sanal eklemleri fiziksel ölçümlerle eşitler.
        self.joint_positions = sensor_data["joints"]

    def predict_temperature(self, motor_current):
        # Basit bir tahmin modeli; gerçek projede kalibre edilir.
        return 25.0 + 1.8 * motor_current

twin = DigitalTwin()

while True:
    sensor_data = {"joints": [0.2, 0.8, -0.3], "current": 4.1}
    twin.update(sensor_data)
    prediction = twin.predict_temperature(sensor_data["current"])
    print(f"Tahmini motor sıcaklığı: {prediction:.1f} °C")
    time.sleep(0.02)  # Yaklaşık 50 Hz güncelleme
Bu döngü, ölçümleri ikize aktarırken aynı zamanda sıcaklık tahmini üretir. Endüstriyel sistemlerde buna fizik motoru, çarpışma algılama, makine öğrenmesi ve zaman damgası eşleştirme eklenir.
Neden kullanılır?
Dijital ikiz sayesinde çarpışma riski taşıyan hareketler önce sanal ortamda denenebilir. Motor akımındaki değişimlerden rulman aşınması tahmin edilebilir ve plansız duruşlar azaltılabilir. Üretim hattında yeni bir robot rotası, fiziksel akışı durdurmadan optimize edilebilir.
Elbette ikiz, temsil ettiği model kadar güvenilirdir. Yanlış sürtünme katsayısı, gecikmeli sensör verisi veya hatalı robot geometrisi sanal ve fiziksel davranışın ayrışmasına yol açar. Bu nedenle dijital ikiz bir kez hazırlanıp unutulan model değil; ölçümlerle sürekli kalibre edilen yaşayan bir sistemdir. Kısacası fiziksel robot işi yaparken dijital ikiz onu izler, anlamlandırır ve bir sonraki hamlesi için prova yapar.
Yorumlar