İçindekiler
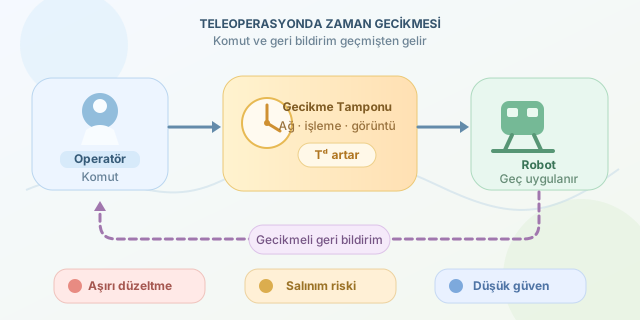
Bir robotu kilometrelerce uzaktan yönetmek, ekrandaki görüntüye bakarak oyun oynamaya benzeyebilir. Ancak komut ile hareket arasındaki gecikme büyüdüğünde oyun kumandası hissi kaybolur; robot adeta geçmişten gelen talimatlarla hareket etmeye başlar. Özellikle cerrahi, afet müdahalesi, uzay araştırmaları ve tehlikeli madde operasyonlarında birkaç yüz milisaniyelik gecikme bile operatörün hızını, doğruluğunu ve güvenini ciddi biçimde etkileyebilir. ``
Zaman gecikmesi tam olarak nedir?
Teleoperasyonda latency, operatörün verdiği komutun robota ulaşması ve robotun durum bilgisinin operatöre geri dönmesi sırasında geçen süredir. Tek yönlü gecikme $T_d$ ile gösterilirse yaklaşık çevrim süresi, yani round-trip time şu şekilde ifade edilir:
\[T_{RTT} = T_{ileri} + T_{işleme} + T_{geri}\]Burada ağ aktarımı dışında kamera kodlama, sensör işleme, kontrolcü hesaplaması ve ekran yenileme süresi de bulunur. Dolayısıyla hızlı internet tek başına sıfır gecikme anlamına gelmez.
Gecikmeli bir sistemin basitleştirilmiş çıktısı ise şöyle düşünülebilir:
\[y(t) = G\big(u(t-T_d)\big)\]Operatör şu anda $u(t)$ komutunu verse bile robot, gerçekte daha önce üretilmiş $u(t-T_d)$ komutuna tepki verir. İnsan beyni anlık geri bildirim beklediği için bu fark arttıkça kontrol zorlaşır.
Operatör performansı nasıl değişir?
| Gecikme düzeyi | Operatör deneyimi | Muhtemel sonuç |
|---|---|---|
| 0–100 ms | Doğala yakın kontrol | Hızlı ve hassas hareket |
| 100–300 ms | Hafif kopukluk hissi | Küçük düzeltme hataları |
| 300–700 ms | Belirgin bekleme | Aşırı düzeltme ve yavaşlama |
| 700 ms üzeri | Komut-sonuç bağı zayıflar | Çarpışma, salınım ve görev kaybı |
Bu sınırlar göreve göre değişir. Açık arazide ilerleyen yavaş bir keşif robotu 500 ms gecikmeyi tolere edebilirken, robotik bir kol ile kırılgan nesne kavramak için aynı değer oldukça risklidir.
En yaygın problem aşırı düzeltmedir. Operatör robotun dönmediğini görüp ikinci bir dönüş komutu verir. Oysa ilk komut hâlâ ağdadır. İki komut arka arkaya uygulanınca robot hedefi geçer; operatör bu kez ters yöne müdahale eder ve sistem zikzak çizmeye başlar. Gecikme değişkense, yani jitter varsa, operatör sabit bir ritme bile uyum sağlayamaz.
Basit bir gecikme simülasyonu
Aşağıdaki Python örneği, komutları bir kuyrukta tutarak sabit gecikmenin etkisini gösterir:
from collections import deque

latency_steps = 4
command_buffer = deque([0.0] * latency_steps)
robot_position = 0.0

commands = [1.0, 1.0, 0.0, -1.0, -1.0, 0.0]

for command in commands:
    command_buffer.append(command)
    applied_command = command_buffer.popleft()
    robot_position += applied_command
    print(f'Gönderilen: {command:+.1f}, uygulanan: {applied_command:+.1f}, konum: {robot_position:+.1f}')
Kodda operatörün yeni komutu hemen uygulanmaz; dört adım sonra robot üzerinde etkili olur. Gerçek sistemlerde bu tampon ağ, görüntü ve kontrol gecikmelerinin toplamını temsil eder.
Etkiyi azaltma yöntemleri
| Yöntem | Avantaj | Sınırlama |
|---|---|---|
| Hareket tahmini | Gelecekteki konumu gösterir | Model hatası oluşabilir |
| Yerel otonomi | Engelleri robot önler | Operatör kontrolü azalabilir |
| Komut filtreleme | Ani salınımları bastırır | Tepkiyi yavaşlatabilir |
| Uyarlanabilir arayüz | Gecikmeyi görünür kılar | Eğitim gerektirir |
En başarılı yaklaşım genellikle insan ile otonomiyi yarıştırmak değil, görev paylaşımı yaptırmaktır. Operatör hedefi belirlerken robot yerel çarpışma önleme ve denge kontrolünü üstlenebilir. Ayrıca tahmini robot gölgesi, gecikme göstergesi ve haptik uyarılar operatörün zihinsel yükünü azaltır.
Sonuç olarak latency yalnızca teknik bir ağ metriği değildir; doğrudan insan performansını şekillendiren bir kontrol problemidir. Güvenli teleoperasyon tasarımı, gecikmeyi azaltmanın yanında onu ölçmeli, operatöre göstermeli ve robotun davranışını gecikmeye dayanıklı hâle getirmelidir.
Yorumlar