İçindekiler
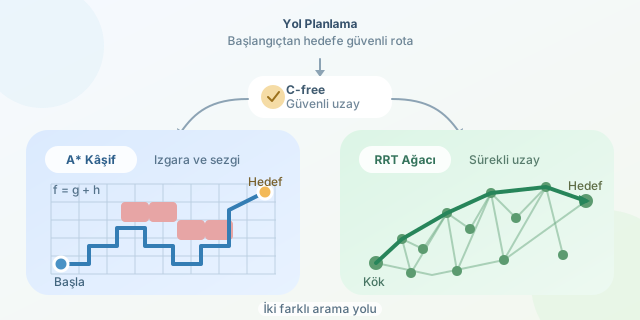
Bir robotun başlangıç noktasından hedefe gitmesi, düz bir çizgi çizmekten çok daha karmaşıktır. Duvarlar, hareket kısıtları, robotun boyutları ve bilinmeyen bölgeler devreye girdiğinde bir yol planlama algoritmasına ihtiyaç duyulur. A* ve RRT aynı soruya cevap arasa da bunu tamamen farklı biçimlerde yapar: A* düzenli bir haritada en umut verici hücreleri incelerken RRT, uzaya rastgele dallar uzatan meraklı bir ağaç gibi davranır.
``
Önce problem uzayını tanıyalım
Yol planlamada robotun bulunabileceği tüm durumlar konfigürasyon uzayı, yani $C$-space ile temsil edilir. İki boyutlu hareket eden noktasal bir robot için durum $(x,y)$ olabilir. Robotun yönü de önemliyse durum $(x,y,\theta)$ hâline gelir. Eklemli bir robot kolunda ise her eklem açısı yeni bir boyut ekler.
Engellerin kapladığı durumlar $C_{obs}$, güvenli durumlar ise $C_{free}$ olarak gösterilir. Amaç, başlangıç $q_{start}$ ile hedef $q_{goal}$ arasında tamamen $C_{free}$ içinde kalan bir yol bulmaktır.
A* çoğunlukla ayrıklaştırılmış grafiklerde çalışır. RRT ise sürekli ve yüksek boyutlu uzayları örnekleyerek grafik oluşturur. Temel ayrım burada başlar.
A*: Maliyeti ve hedefi birlikte düşünmek
A*, incelenecek düğümleri şu puana göre seçer:
\[f(n)=g(n)+h(n)\]Burada $g(n)$ başlangıçtan $n$ düğümüne kadar ödenen gerçek maliyet, $h(n)$ ise hedeften ne kadar uzakta olunduğunu tahmin eden sezgisel fonksiyondur. Izgara haritalarda Öklid uzaklığı $h(n)=\sqrt{(x_g-x_n)^2+(y_g-y_n)^2}$ olarak kullanılabilir.
Eğer $h(n)$ gerçek kalan maliyeti abartmıyorsa A*, en düşük maliyetli yolu bulmayı garanti eder. Ancak büyük veya çok boyutlu haritalarda bellekte tuttuğu açık ve kapalı düğüm kümeleri hızla büyüyebilir.
from heapq import heappush, heappop

def astar(start, goal, neighbors, heuristic):
    queue = [(0, start)]
    cost = {start: 0}
    parent = {start: None}

    while queue:
        _, current = heappop(queue)
        if current == goal:
            return parent

        for nxt, step_cost in neighbors(current):
            new_cost = cost[current] + step_cost
            if nxt not in cost or new_cost < cost[nxt]:
                cost[nxt] = new_cost
                priority = new_cost + heuristic(nxt, goal)
                heappush(queue, (priority, nxt))
                parent[nxt] = current
Bu sade uygulama, komşuları değerlendirerek en umut verici düğümü öncelik kuyruğundan seçer. Dönen parent sözlüğü geriye doğru izlenerek yol oluşturulur.
RRT: Boşluğa rastgele dallar uzatmak
RRT başlangıç durumunu ağacın kökü yapar. Ardından uzaydan rastgele bir $q_{rand}$ noktası seçer, ağaçtaki en yakın $q_{near}$ düğümünü bulur ve ona doğru sınırlı bir adım atarak $q_{new}$ üretir. Bağlantı engelle çakışmıyorsa yeni düğüm ağaca eklenir.
def rrt(start, goal, sample, nearest, steer, collision_free):
    tree = [start]
    parent = {start: None}

    for _ in range(5000):
        random_state = sample(goal)
        near = nearest(tree, random_state)
        new = steer(near, random_state)

        if collision_free(near, new):
            tree.append(new)
            parent[new] = near
            if collision_free(new, goal):
                parent[goal] = new
                return parent
sample(goal) zaman zaman doğrudan hedefi seçerse goal bias uygulanır ve arama hızlanabilir. RRT bir çözümü çabuk bulabilir; fakat bulunan yol genellikle zikzaklıdır ve en kısa yol garantisi yoktur. Bu nedenle sonradan yol yumuşatma yapılır veya asimptotik olarak optimum çözüme yaklaşan RRT* kullanılır.
Hızlı karşılaştırma
| Özellik | A* | RRT |
|---|---|---|
| Arama biçimi | Sistematik ve sezgisel | Rastgele örnekleme |
| Uzay | Ayrık grafik/ızgara | Sürekli konfigürasyon uzayı |
| Optimumluk | Uygun sezgiselle garantili | Temel sürümde garantisiz |
| Yüksek boyutlar | Maliyetli | Genellikle daha uygun |
| Sonuç yolu | Düzenli, maliyeti düşük | Zikzaklı, yumuşatma gerektirebilir |
| Tekrarlanabilirlik | Genellikle aynı sonuç | Rastgeleliğe bağlı |
Hangisini seçmeli?
Depo robotu gibi iki boyutlu, bilinen bir maliyet haritasında çalışan sistemlerde A* güçlü ve öngörülebilir bir tercihtir. Robot kolu, insansız hava aracı veya karmaşık hareket kısıtları bulunan bir araç söz konusuysa RRT daha doğal olabilir. Pratik sistemler ikisini birleştirebilir: RRT ile uygulanabilir bir koridor bulunup A* veya optimizasyon yöntemleriyle yol iyileştirilebilir. Kısacası A* haritayı dikkatle okuyan bir kâşif, RRT ise hızla farklı yönlere dal uzatan bir öncüdür.
Yorumlar